Време на полета и LiDAR: как се сканират големи обекти и какво правим ние
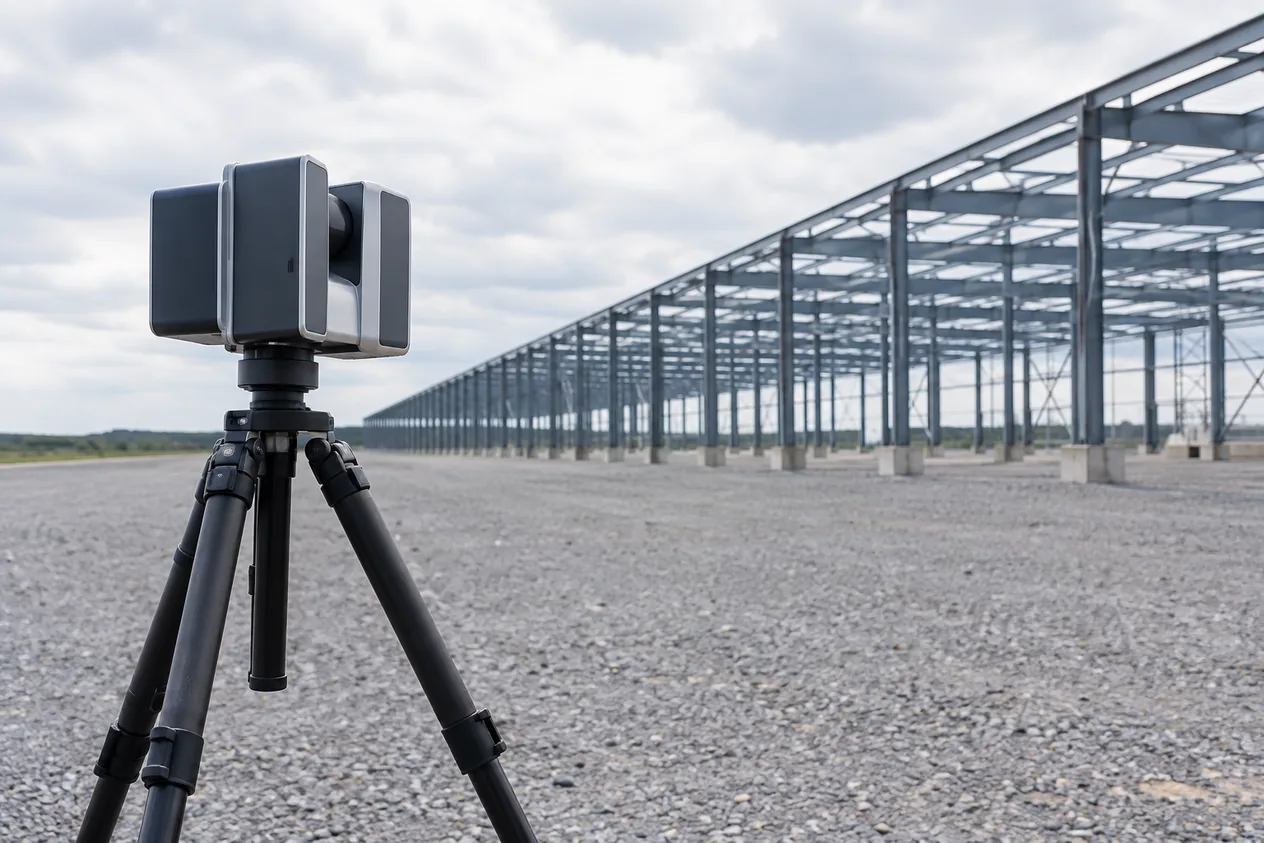
Времето на полета (ToF, LiDAR) измерва разстоянието по времето, за което светлинен импулс стига до повърхността и се връща, затова подхожда за големи обекти и цели помещения. Такъв скенер не използваме: нашият Thor3D Calibry покрива обекти само до определена дължина, а за по-големи казваме честно, че не ги сканираме.
Накратко
- Принцип
- Сензорът излъчва модулирани инфрачервени импулси и по фазата на върнатата светлина изчислява разстоянието
- Точност в лабораторни условия
- Грешки под 1 mm на еднородна повърхност с добра отражателна способност
- Слабо място
- Върху тъмно покритие с голяма кривина отклоненията стигат до 2 cm
- Нашият обхват
- Calibry сканира обекти до 10 m дължина
- Какво не правим
- Скенерът за услугата е Thor3D Calibry, а не LiDAR или скенер с време на полета
Как работи
- ИмпулсИзлъчвател праща модулирани инфрачервени импулси към сцената.
- Връщане на светлинатаCMOS сензор събира отразената светлина за всеки пиксел на кадъра.
- РазстояниеОт изместването на фазата, тоест от времето на полета, се изчислява разстоянието до всяка точка.
- Облак от точкиВсеки кадър дава облак от точки, а кадрите от различни позиции се сливат в една сцена.
- Грешка от отражениетоКоличеството върната светлина зависи от цвета и блясъка. Тъмните участъци изглеждат по-близо, затова точността пада при променлива отражателна способност.
Как поръчвате
- Описвате обектаНа 3dscan.edufacturing.com посочвате размера, материала и повърхността на обекта и за какво Ви е скенът.
- Проверяваме размераАко обектът е в обхвата на Calibry, го сканираме със структурирана светлина. Ако е по-голям, го казваме още преди оферта.
- Получавате офертаЦената е по оферта след преглед, защото цени по клас на размера още не са определени.
- Получавате резултатПолучавате мрежа и при нужда CAD модел по метода scan to CAD.
Кога да изберете и кога не
Кога да изберете
- Обектът е огромен, като фюзелаж, хале или помещение, и милиметровата точност не е решаваща.
- Повърхността е еднородна и с добра отражателна способност.
- Нужна е бърза обща геометрия на голяма сцена, а не фин детайл.
Кога не
- Обектът е в обхвата на нашия скенер и има сложна форма, която трябва да се види подробно. Структурирана светлина (нашият скенер Thor3D Calibry)
- Повърхността е тъмна или със силна кривина и променлива отражателна способност. Лазерна триангулация
- Голям обект с текстурирана повърхност, който може да се заснеме със серия снимки. Фотограметрия
| Параметър | Време на полета и LiDAR (далечно сканиране) | Структурирана светлина (нашият скенер Thor3D Calibry) |
|---|---|---|
| Размер на обекта в източника | витло с дължина 1,35 m в изпитването | от 0,3 до 10 m дължина |
| Точност | под 1 mm в лаборатория, до 2 cm върху тъмно покритие | до 0,1 mm |
| Слабо място | променлива отражателна способност | околна светлина и отражения |
Числата
| Параметър | Стойност | Извор |
|---|---|---|
| Грешка на LiDAR сензор в лабораторни условия | под 1 mm | Първичен източник: S8/DATA/izvori/skan-uvigo-lidar-vs-photogrammetry.pdf |
| Отклонение върху тъмно покритие с голяма кривина | до 2 cm | Първичен източник: S8/DATA/izvori/skan-uvigo-lidar-vs-photogrammetry.pdf |
| Относителна грешка при измерване на дълбочина с LiDAR сензор | под 20 % | Първичен източник: S8/DATA/izvori/skan-uvigo-lidar-vs-photogrammetry.pdf |
| Дължина на сканираното витло в изпитването | 1,35 m | Първичен източник: S8/DATA/izvori/skan-uvigo-lidar-vs-photogrammetry.pdf |
| Най-голяма дължина на обект за нашия Calibry | 10 m | Данни: wp-content/themes/edufacturing-os-theme-2/assets/img/skan/skener.json:obekt_do_m |
| Най-малка дължина на обект за нашия Calibry | 0,3 m | Данни: wp-content/themes/edufacturing-os-theme-2/assets/img/skan/skener.json:obekt_ot_m |
| Точност на Thor3D Calibry | 0,1 mm | Данни: wp-content/themes/edufacturing-os-theme-2/assets/img/skan/skener.json:tochnost_mm |
| Работен обем на оптична система за големи детайли, за сравнение | 135 m³ | Първичен източник: S8/DATA/izvori/skan-scantech-trackscan-sharp.pdf |
Въпроси и отговори
Какво е LiDAR и как измерва разстояние?
Не е нищо друго освен измерване на времето, за което светлинен импулс стига до повърхността и се връща. Сензорът смята разстоянието от фазата на върнатата светлина.
Колко точен е LiDAR при сканиране на детайли?
Не винаги. Под 1 mm е само на еднородна повърхност с добра отражателна способност, но до 2 cm върху тъмно покритие с голяма кривина. Резултатите са от лабораторно изпитване с евтин сензор Kinect One, не с геодезически скенер.
Можете ли да сканирате цяла сграда или хале?
Не. Нашият скенер сканира обекти от 0,3 до 10 m, а LiDAR и скенери с време на полета не предлагаме.
Кога фотограметрията е по-добра от LiDAR?
Да, когато повърхността има текстура и е с променлива отражателна способност. В изпитването с витло фотограметрията даде отклонения от порядъка на 1 mm, а при LiDAR тъмното покритие даде до 2 cm.
Сродни страници
Произход на страницата
Подготвено от: Екипът на EduFacturing. Проверено на: .
- Първичен източник: S8/DATA/izvori/skan-uvigo-lidar-vs-photogrammetry.pdf
- Данни: wp-content/themes/edufacturing-os-theme-2/assets/img/skan/skener.json:obekt_do_m
- Първичен източник: S8/DATA/izvori/skan-scantech-trackscan-sharp.pdf