Какво представлява
VzBot Custom не е кутия, която пристига сглобена от завод – това е проект с отворен код (open-source) на общността VzBoT3D, публикуван в официалното хардуерно хранилище в GitHub [1]. Архитектурата е CoreXY: дюзата виси на портал, движен от два кръстосани ремъка; официалният README не посочва изрично механизма на Z оста. Отличителната черта на проекта е AWD (all-wheel drive, буквално „задвижване на всички колела“) – вместо обичайните два мотора, по един на X и един на Y, VzBoT дублира моторите на всяка от двете оси [1].
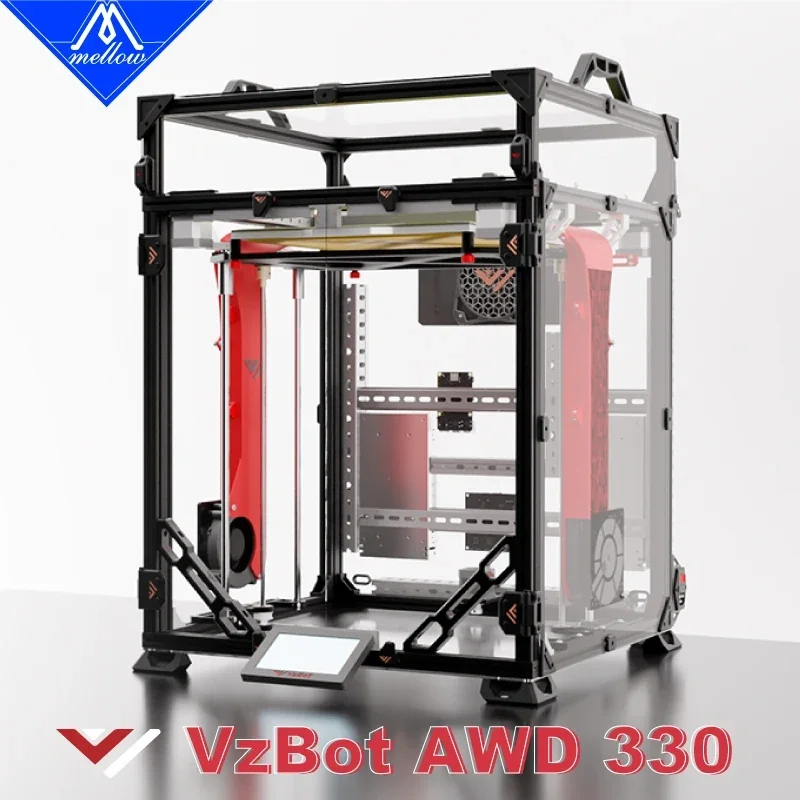
Проектът съществува в две официално поддържани редакции. Оригиналният Vz-330 е дело на строителя Simon Vez и е базиран на рамката на TronXY X5S(A) CoreXY [1]. По-новата разработка, Vz-235, е дело на друг сътрудник на проекта, Guillaume, с цел да реши част от компромисите на по-големия модел – по-малка плоча означава по-къси части и по-лесно намиране на съвместими компоненти [1]. И двата варианта се разпространяват под лиценз Creative Commons BY-NC 4.0 (некомерсиална употреба), а официалната документация на docs.vzbot.org описва по два пътя за изграждане на всеки размер – изцяло 3D-принтирани части или готов комплект от доставчика Mellow [2].
Технически спецификации
- Vz-330: плоча за принтиране 330×330 mm, базирана на рамката на TronXY X5S(A) [1]
- Vz-235: плоча за принтиране 235×235 mm – в официалното хранилище е описана като „с размера на Ender 3“, което улеснява намирането на съвместими части [1]
- Кинематика: CoreXY на портал; Z-механизмът не е посочен изрично в официалния README [1]
- Задвижване: AWD – 2 мотора на X и 2 мотора на Y, общо 4 стъпкови мотора за цялата XY равнина вместо обичайните 2 [1]
- Препоръчани стъпкови мотори: LDO-42STH48-2504AC или 2504AH, 1.8° на стъпка [1]
- Рамка: базирана на 2020 алуминиеви екструзии, адаптируема и към други рамки от този тип отвъд оригиналния TronXY донор [1]
- Лиценз: Creative Commons BY-NC 4.0 [1]
- Официална документация с инструкции за сглобяване на четири варианта – Vz-330 и Vz-235, всеки в принтирана версия или версия с комплект от Mellow: docs.vzbot.org [2]
За кого е
VzBot Custom е за строителя, не за купувача на готова машина. Проектът няма фабрика, гаранция или единна поддръжка – вместо това има публично хранилище с чертежи и списък с части [1], активна общност и документация стъпка по стъпка за всеки от четирите варианта [2]. Това го прави естествен избор за maker пространства, учебни лаборатории с изграден навик за самостоятелно сглобяване и напреднали хобисти, които вече имат зад гърба си поне един завършен build (най-често Ender 3 или подобна машина) и искат следваща, по-бърза CoreXY платформа с реално дублирано задвижване. AWD архитектурата пряко адресира скоростта – по данни на самия проект, максималното използваемо ускорение е около 1.5 пъти по-високо спрямо класическа CoreXY система с един мотор на ос (2WD), а по-късият ефективен ремък на всеки от двата мотора на една ос намалява опъването му и дава по-добри резултати от input shaping [1]. За начинаещ, който иска да разопакова машина и да принтира същия ден, или за екип, който търси сертифициран продукт с фабрична поддръжка, VzBot Custom не е верният път – тук всеки въпрос минава през общността на проекта, не през сервизен център.
Калибрация стъпка по стъпка
Заради дублираните мотори на всяка ос калибрацията на VzBot Custom има една допълнителна грижа спрямо обичайна CoreXY машина с по един мотор на ос:
- Проверка на синхрона между двата мотора на всяка ос (AWD) – порталът трябва да се движи еднакво плавно в двете посоки на X и на Y; разминаване в затягането на ремъците между двата мотора на една и съща ос води до леко засукване на портала при движение.
- Обтягане на ремъците – двата успоредни ремъка на CoreXY системата трябва да имат еднакво напрежение, а при AWD това важи поотделно и за двойката мотори на всяка ос поотделно.
- Нивелиране на леглото в няколко точки, за да се изравни разстоянието до дюзата преди първия слой.
- Z-offset на първия слой – фино сваляне на дюзата, докато линията материал се разстила плътно, без да се разкъсва.
- Калибриране на потока (flow) с единична стена и измерване на реалната ѝ дебелина спрямо зададената в слайсера.
- Тест на ретракцията и температурна кула, специфични за хотенда и филамента, избрани лично от строителя.
Първият слой се принтира бавно, в диапазона 15-25 mm/s, с изключен охлаждащ вентилатор – общо правило за адхезия на FDM машини, потвърдено от ядрото на EDi Brain [3][4].
Чести дефекти и решения
Отместване на слоеве, специфично за AWD. Симптом: рязко, стъпаловидно отместване на цялата геометрия по X или Y от определена височина нагоре. Причина: при два мотора на една ос единият леко изостава зад другия заради разлика в обтягането на ремъка, настройката на драйвера или триенето – категория дефект, която при класическа едномоторна ос просто не съществува. Решение: изравняване на обтягането на двата ремъка на засегнатата ос, сверка на настройките на двата драйвера в конфигурацията на дънната платка и понижаване на ускорението, докато отместването изчезне.
Stringing (тънки нишки между елементите). Симптом: паяжина от материал между отделни части на модела. Причина: недостатъчна ретракция или прекалено висока температура на избрания от строителя хотенд. Решение: увеличаване на дистанцията на ретракция в слайсера и постепенно понижаване на температурата.
Warping (коробене на ъглите). Симптом: ъглите на детайла се повдигат от платото. Причина: недостатъчно нагрято легло или течение около отворената рамка на CoreXY конструкцията. Решение: brim (допълнителен ръб) около модела, чисто плато и ограничаване на въздушните течения при по-взискателни материали.
Недоекструзия. Причина: частично запушена дюза, износен подаващ механизъм на екструдера или несъответствие между зададен и реален диаметър на филамента. Решение: почистване на дюзата, проверка на подаващия механизъм и повторно калибриране на потока преди дълго принтиране.
Препоръчани настройки по материал
VzBot Custom е проект, при който строителят сам избира хотенд и мейнборд, затова физическият таван на температурата не е фиксирана спецификация на самата машина, а зависи от конкретния монтиран хотенд. Общите диапазони от ядрото на EDi Brain остават добра отправна точка за всеки избран хотенд:
- PLA – дюза 210-230°C, легло 55-65°C [5][6]. Най-лесният материал за първите тестови принтове, докато синхронът между AWD моторите се провери напълно.
- PETG – дюза 230-265°C, легло 70-85°C [7][8]. Изисква малко по-предпазлива ретракция от PLA заради по-лепкавия разтопен материал.
- ABS – дюза 235-270°C, легло 80-110°C [9][10]. При отворена рамка (какъвто е базовият TronXY донор) течението около машината е основен риск за коробене – изграждане на затвор около портала помага съществено.
- TPU – дюза 220-240°C, легло 35-55°C [11][12]. Дублираните AWD мотори не решават еластичността на материала – скоростта на принтиране остава ниска независимо от задвижването.
Независимо от материала, първият слой се принтира бавно (15-25 mm/s) с изключен вентилатор [3], а при ABS обдухването през останалата част от детайла трябва да остане ниско, до около 20% от максимума, за да се избегне разслояване между слоевете [13].
Заключение
VzBot Custom е сериозен проект с отворен код за строителя, който иска CoreXY скорост отвъд обичайното – AWD задвижването с четири мотора на XY равнината [1] е рядко срещано решение дори сред DIY проектите. Двата официално поддържани варианта, Vz-330 с плоча 330×330 mm и по-новият, по-достъпен Vz-235 с плоча 235×235 mm [1], покриват различни бюджети и нужди от пространство, а документацията стъпка по стъпка на docs.vzbot.org [2] прави сглобяването реалистична задача дори без опит с точно тази кинематика. За екип или хоби строител с поне един завършен принтер зад гърба, който иска следваща, по-бърза машина и не се плаши от собствена настройка на електроника и хотенд, VzBot Custom е логична стъпка напред. За купувач, който очаква гаранция, кутия от завод и единна поддръжка при проблем, това не е верният продукт – тук отговорността за крайния резултат остава изцяло на строителя.
Източници
- VzBoT-Vz330 – официално хардуерно хранилище на проекта VzBoT3D, GitHub – спецификации на Vz-330 и Vz-235, AWD задвижване, препоръчани стъпкови мотори, произход на рамката, лиценз.
- VzBoT 330 – Printed Version, официална документация на проекта – произход на рамката (TronXY X5S(A)) и връзка между двата официално поддържани варианта на проекта.
- EDi Brain, ядро на правилата: gcode.quality.first_layer_speed_range
- EDi Brain, ядро на правилата: gcode.quality.first_layer_fan_off
- EDi Brain, ядро на правилата: material.pla.hotend_temp.slicer
- EDi Brain, ядро на правилата: material.pla.bed_temp.slicer
- EDi Brain, ядро на правилата: material.petg.hotend_temp.slicer
- EDi Brain, ядро на правилата: material.petg.bed_temp.slicer
- EDi Brain, ядро на правилата: material.abs.hotend_temp.slicer
- EDi Brain, ядро на правилата: material.abs.bed_temp.slicer
- EDi Brain, ядро на правилата: material.tpu.hotend_temp.slicer
- EDi Brain, ядро на правилата: material.tpu.bed_temp.slicer
- EDi Brain, ядро на правилата: gcode.material.abs_asa_fan_cap
Инженер, автор на „Голямата книга на 3D принтирането“ и експерт по адитивни технологии
Обновено на 1 октомври 2026
Този текст е написан с помощта на AI; фактите са сверени с източниците на 1 октомври 2026.