

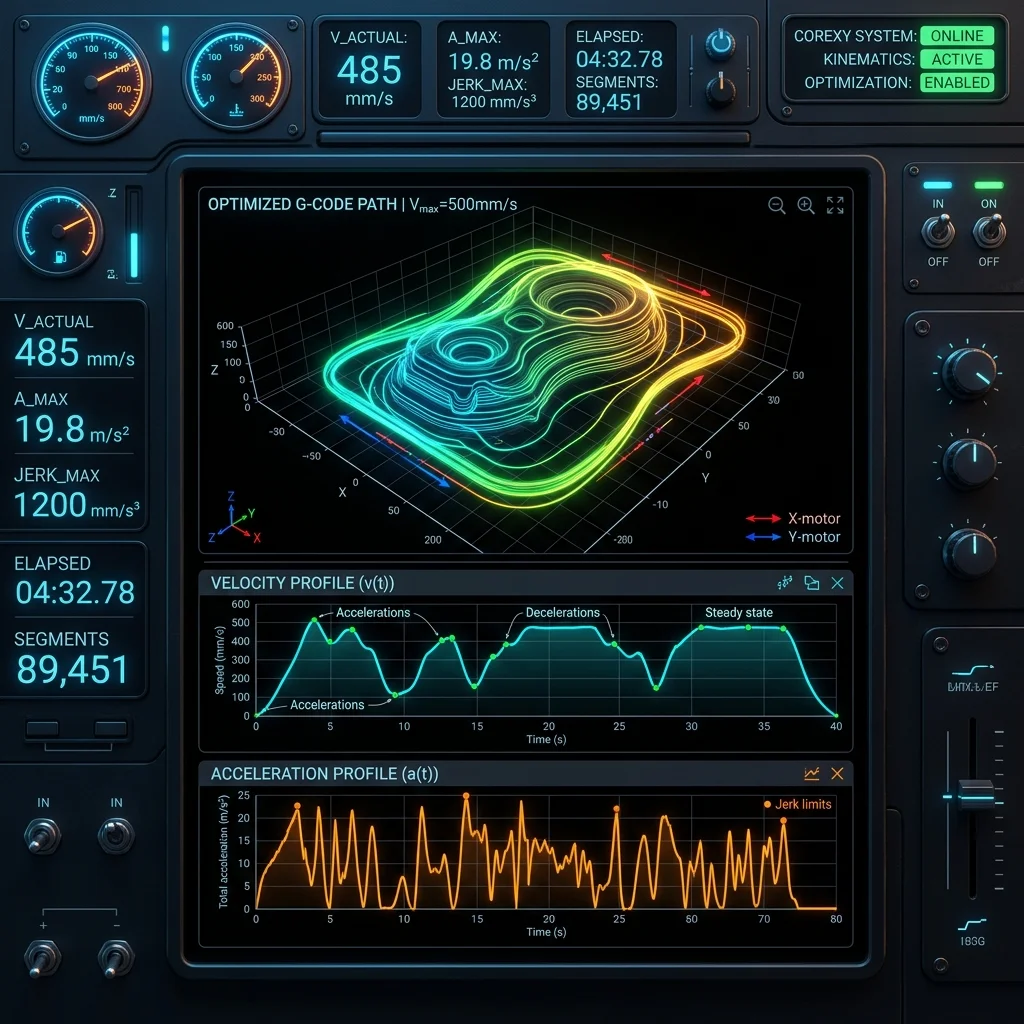
Днес разглеждаме оптимизацията на G-code за високоскоростна кинематика – как слайсерът генерира motion команди, оптимизирани за кинематичните ограничения на конкретния принтер. При скорости > 300 mm/s, стандартният G-code не е достатъчен – необходими са look-ahead planning, junction deviation и acceleration profiling.
Проблемът: G-code при високи скорости
Стандартният G-code (G1 X… Y… F…) е серия от линейни сегменти. При висока скорост:
- Кратки сегменти: Микро-сегменти (< 0.5 mm) не позволяват достигане на целевата скорост – принтерът постоянно ускорява и забавя.
- Ъглови преходи: При всеки ъгъл принтерът трябва да забави до скорост, при която центростремителното ускорение не надвишава лимита.
- MCU bandwidth: При висока скорост, firmware-ът трябва да обработва хиляди G-code команди в секунда.
Интерактивен избор на филамент
Отговори на 3 бързи въпроса и намери оптималния материал за твоя проект.
1. Какви са механичните изисквания към детайла?
2. При каква температура ще работи детайлът?
3. Има ли специфични изисквания за средата?
Нашата препоръка:
PLA филамент
Идеален за лесно принтиране, визуализация на модели и декоративни цели.
Оптимизационни стратегии
1. Look-Ahead Buffer
Firmware-ът анализира следващите N сегменти (типично 16–256) и планира скоростния профил предварително:
- Идентифицира ъгли, които изискват забавяне.
- Изчислява максимално допустимата скорост за всеки transition.
2. Junction Deviation
Вместо пълно спиране на всеки ъгъл, Junction Deviation разрешава определена „грешка“ (deviation) при преход:
- По-голям deviation → по-висока скорост в ъглите → по-бързо принтиране.
- По-малък deviation → по-остри ъгли → по-бавно, но по-прецизно.
| Настройка | Junction Deviation | Скорост | Качество на ъглите |
|---|---|---|---|
| Консервативна | 0.01 mm | Ниска | Острите ъгли |
| Балансирана | 0.05 mm | Средна | Добри ъгли |
| Агресивна | 0.10–0.20 mm | Висока | Заоблени ъгли |
3. Arc Support (G2/G3)
Вместо множество кратки линейни сегменти за крива, G2/G3 команди описват цял дъгов сегмент:
- Намалява G-code размера с 30–70% за криви.
- Firmware-ът изчислява плавна траектория вместо стъпаловидна.
4. S-Curve Acceleration
Вместо трапецовиден профил (instant jerk), S-curve използва плавен преход:
- Намалява механичните вибрации.
- Позволява по-високи номинални ускорения без рининг.
Предимства и недостатъци
Предимства:
- По-бързо принтиране: Оптимизираният G-code намалява ненужните забавяния.
- По-плавно движение: S-curve и arc support намаляват вибрации.
- По-малък файл: Arc commands намаляват G-code размера значително.
Недостатъци:
- Firmware зависимост: Не всички firmware поддържат arc commands и S-curve.
- Сложна настройка: Junction deviation изисква разбиране на кинематиката.
- Потенциална загуба на прецизност: По-високи JD стойности заоблят ъглите.
FAQ
Симулатор за скорост на Оптимизация на g-code за високоскоростна кинематика
Оптимизирай скоростта спрямо качеството.
Инженер, автор на „Голямата книга на 3D принтирането“ и експерт по адитивни технологии